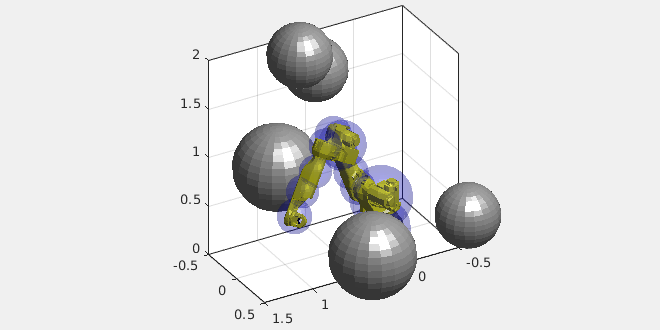
Efficient Trajectory Optimization for Robot Motion Planning
Examples of efficient trajectory optimization for robot motion planning
https://github.com/yzhao334/Efficient-Trajectory-Optimization-for-Robot-Motion-Planning--Examples

You are now following this Submission
- You will see updates in your followed content feed
- You may receive emails, depending on your communication preferences
Cite As
Zhao, Yu, et al. “Efficient Trajectory Optimization for Robot Motion Planning.” 2018 15th International Conference on Control, Automation, Robotics and Vision (ICARCV), IEEE, 2018, doi:10.1109/icarcv.2018.8581059.
Yu Zhao (2026). Efficient Trajectory Optimization for Robot Motion Planning (https://github.com/yzhao334/Efficient-Trajectory-Optimization-for-Robot-Motion-Planning--Examples), GitHub. Retrieved .
General Information
- Version 1.0.1 (2.05 MB)
-
 View License on GitHub
MATLAB Release Compatibility
- Compatible with any release
Platform Compatibility
- Windows
- macOS
- Linux
| Version | Published | Release Notes | Action |
|---|---|---|---|
| 1.0.1 | Corrected dependency. |
To view or report issues in this GitHub add-on, visit the GitHub Repository.
To view or report issues in this GitHub add-on, visit the GitHub Repository.

